
Czujniki w robotach działają podobnie do ludzkich zmysłów. Kamery rejestrują obraz i rozpoznają przedmioty, mikrofony odbierają dźwięki oraz polecenia, a czujniki dotyku wykrywają nacisk, temperaturę lub przeszkody. Z ich pomocą roboty mogą orientować się w otoczeniu, reagować na ruch, omijać przeszkody i bezpiecznie wykonywać zaprogramowane zadania.
Robot postrzega otoczenie za pomocą zespołu czujników, które dostarczają danych o kształtach, odległościach, dźwiękach, nacisku i kontakcie z powierzchnią. Odbiór obrazu umożliwia lokalizację przeszkód, rozpoznawanie obiektów oraz kontrolę ruchu manipulatora. Analiza akustyczna pozwala wykrywać sygnały ostrzegawcze, komendy głosowe i nietypowe odgłosy pracy podzespołów. Z kolei sensory dotykowe informują o sile chwytu, poślizgu i charakterze kontaktu z przedmiotem. Artykuł jest przeznaczony dla osób zajmujących się robotyką mobilną, automatyką przemysłową, projektowaniem manipulatorów oraz systemami sztucznej inteligencji. Szczególne znaczenie ma rodzaj detektora, lecz także jego rozdzielczość, zakres pomiarowy, odporność na zakłócenia i sposób integracji z jednostką sterującą.
Obraz i dźwięk jako źródła danych o otoczeniu
Wizję maszynową najczęściej realizują kamery RGB, monochromatyczne, stereoskopowe i głębi. Kamera stereoskopowa wyznacza odległość na podstawie różnic między obrazami, jednak moduły ToF mierzą czas powrotu promieniowania podczerwonego. LiDAR tworzy przestrzenną mapę otoczenia, dlatego znajduje zastosowanie w robotach autonomicznych, pojazdach AGV i systemach nawigacji.
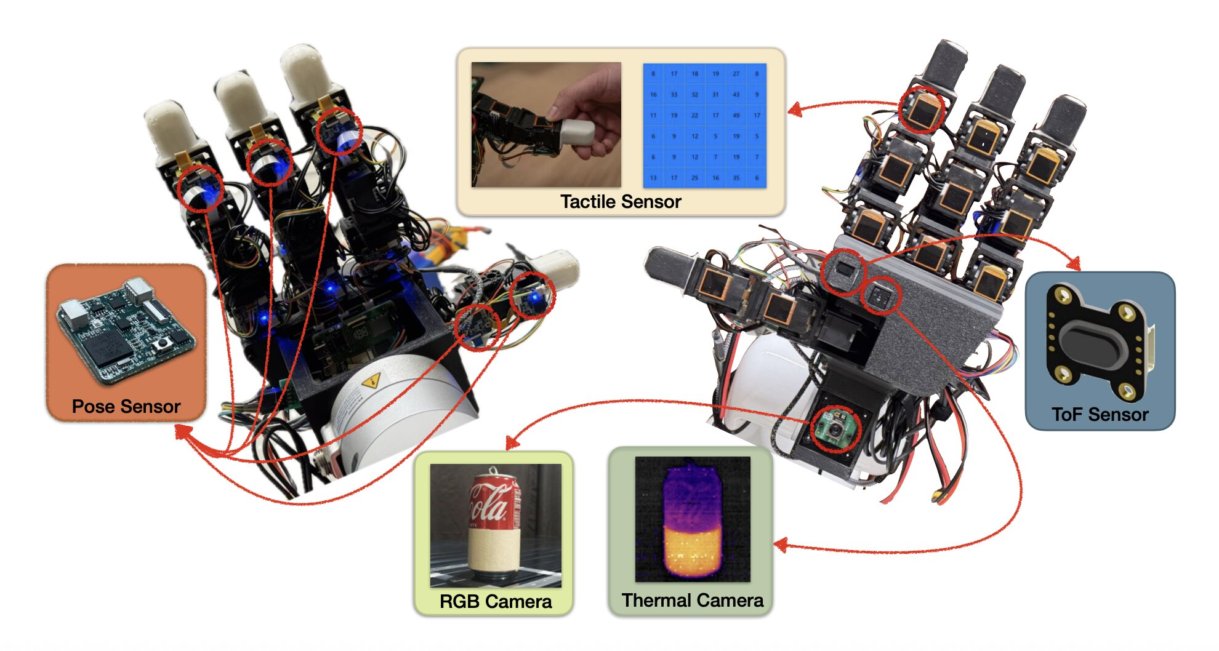
Sam obraz surowy nie wystarcza do bezpiecznego działania. Algorytmy filtrują zakłócenia, wykrywają krawędzie, segmentują obiekty i śledzą ich położenie. Zestawienie kamery z enkoderami oraz jednostką inercyjną poprawia estymację pozycji, szczególnie przy słabym oświetleniu lub dynamicznym ruchu. Mikrofony elektretowe i MEMS rejestrują fale akustyczne, a macierze mikrofonowe umożliwiają określenie kierunku nadejścia dźwięku. Robot może rozpoznać mowę, alarm, uderzenie albo zmianę tonu pracy silnika.
Skuteczność zależy od redukcji pogłosu, separacji źródeł i odporności na hałas wentylatorów, przekładni oraz środowiska przemysłowego.
Dotyk i kontakt z obiektem
Czujniki dotykowe wykorzystują między innymi rezystancję, pojemność, piezorezystancję i efekt piezoelektryczny.
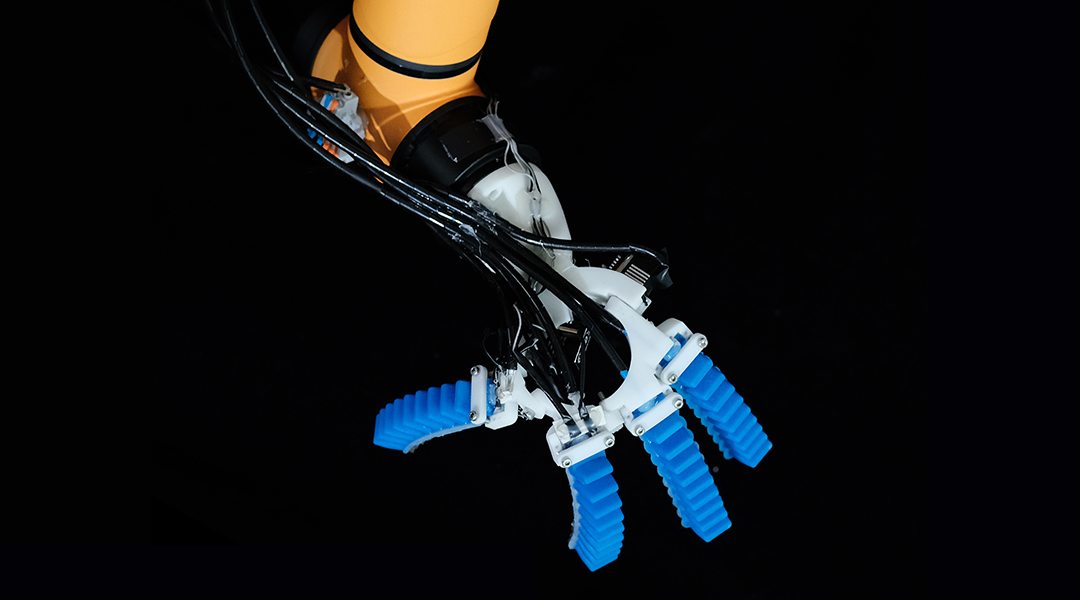
Montuje się je w końcówkach chwytaków, zderzakach, stopach robotów kroczących oraz elastycznych powłokach imitujących skórę. Rejestrują nacisk normalny, siły styczne, wibracje i poślizg.
Najważniejsze elementy układu sensorycznego obejmują:
- kamerę RGB lub moduł głębi,
- mikrofon MEMS albo macierz mikrofonową,
- matrycę nacisku,
- czujnik siły i momentu,
- moduł LiDAR lub ToF,
- układ kondycjonowania oraz konwersji sygnału.
| Rodzaj czujnika | Główna informacja | Typowe zastosowanie |
|---|---|---|
| Kamera RGB | Kolor i kształt | Rozpoznawanie obiektów |
| Kamera głębi | Odległość | Nawigacja i manipulacja |
| Mikrofon | Sygnał akustyczny | Komendy i diagnostyka |
| Czujnik nacisku | Siła kontaktu | Chwytanie delikatnych przedmiotów |
| LiDAR | Mapa przestrzenna | Autonomiczny przejazd |
Dane z wielu źródeł łączy fuzja sensoryczna. Filtry Kalmana, modele probabilistyczne i sieci neuronowe pozwalają ograniczyć niepewność pomiaru. Za pomocą tego robot może równocześnie obserwować przeszkodę, lokalizować dźwięk i regulować nacisk chwytaka, zamiast reagować na każdy sygnał obojętnie.
Obraz jako podstawa orientacji i działania robota
Roboty pozyskują informacje wizualne za pomocą kamer wykorzystujących matryce CMOS lub CCD.
Każdy piksel przekształca energię światła w sygnał elektryczny, który następnie jest wzmacniany, próbkowany i obrabiany przez procesor obrazu. Kamery monocularne dostarczają danych o kształtach, kolorach i ruchu, lecz nie określają odległości. Ten problem rozwiązują układy stereowizyjne, w których dwie kamery obserwują scenę z różnych punktów. Na podstawie różnicy położenia tego samego obiektu obliczana jest głębia. Stosuje się także czujniki czasu przelotu, czyli ToF, oraz skanery LiDAR.
Emitują one promieniowanie podczerwone lub laserowe i mierzą czas powrotu sygnału od powierzchni. Pozwala to tworzyć mapę przestrzenną otoczenia, nawet przy słabym oświetleniu.
Mechanizm odbioru obrazu nie kończy się na rejestracji klatki: obejmuje także filtrację szumu, korekcję zniekształceń i rozpoznawanie obiektów. Algorytmy segmentacji oddzielają tło od przeszkód, a sieci neuronowe mogą klasyfikować ludzi, znaki, narzędzia lub elementy infrastruktury. W robotach mobilnych dane obrazu często łączy się z pomiarami z enkoderów i jednostek inercyjnych, uzyskując stabilniejszą lokalizację.
🔊 W jaki sposób robot rozpoznaje kierunek dźwięku?
Do odbioru dźwięku służą najczęściej mikrofony elektretowe albo miniaturowe mikrofony MEMS. Fala akustyczna powoduje zmianę ciśnienia, a membrana przekształca ją w sygnał elektryczny. Zespół kilku mikrofonów umożliwia beamforming, czyli wzmacnianie dźwięku z wybranego kierunku i tłumienie hałasu. Różnice czasu dotarcia fali do poszczególnych mikrofonów pozwalają wyznaczyć położenie źródła. Analiza widma rozpoznaje komendy głosowe, alarmy oraz nietypowe odgłosy maszyn.
Jak realizowane jest czucie kontaktu i nacisku?
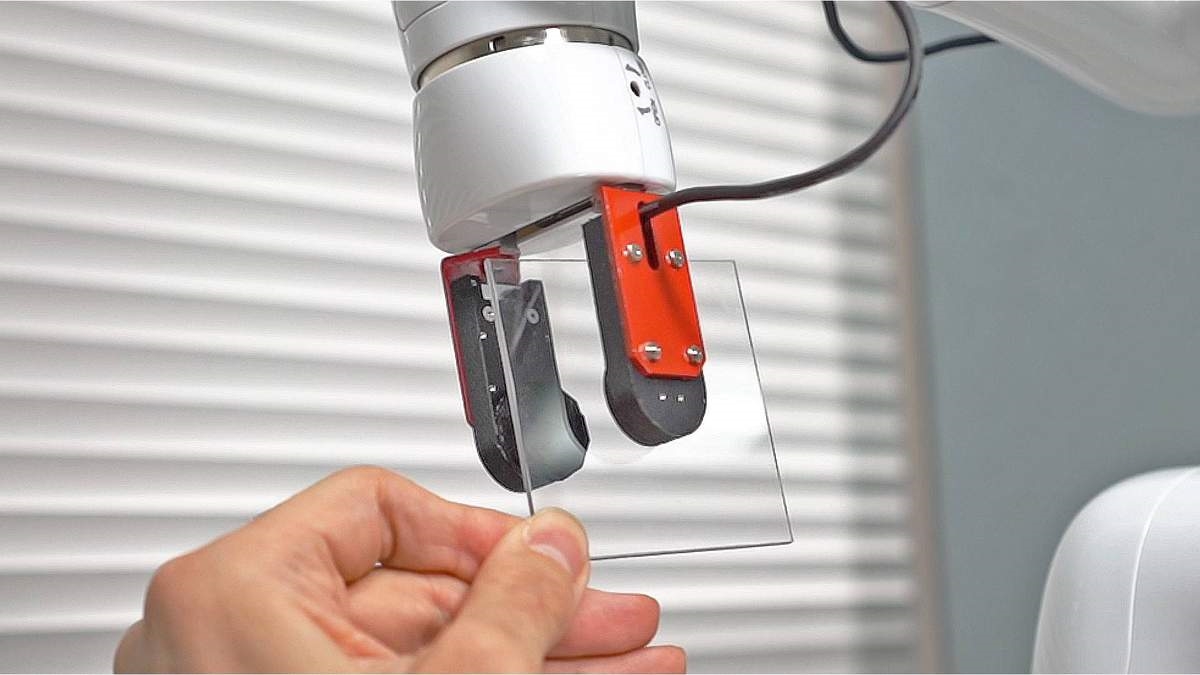
Czujniki dotyku wykrywają zetknięcie robota z obiektem, zmianę nacisku, poślizg albo siłę działającą na kończynę. W prostych chwytakach wykorzystuje się rezystancyjne czujniki siły, których opór maleje pod wpływem nacisku, oraz czujniki pojemnościowe reagujące na zmianę pola elektrycznego.
Ich zaletą jest możliwość budowy cienkich matryc pokrywających palce, dłonie lub powierzchnię robota.
Bardziej zaawansowane układy stosują elementy piezoelektryczne, rejestrujące szybkie zmiany siły i drgania powstające w czasie kontaktu. Czujniki taktylne mogą mieć strukturę przypominającą sztuczną skórę: sieć punktów pomiarowych przekazuje rozkład nacisku do kontrolera. Za pomocą tego robot ocenia, czy przedmiot jest trzymany zbyt słabo, czy grozi jego zgniecenie. W przegubach montuje się także sześcioosiowe czujniki siły i momentu, mierzące obciążenia w trzech kierunkach oraz momenty obrotowe. Połączenie dotyku z pomiarem położenia umożliwia sterowanie podatne, w którym robot reaguje na kontakt zamiast sztywno przeciwstawiać się przeszkodzie. Kalibracja określa, jak dokładnie robot interpretuje pomiary i przelicza je na wspólny układ odniesienia przestrzennego oraz czasowego.
Kalibracja przestrzenna, czasowa i pomiarowa czujników robota
Każdy czujnik posiada błędy systematyczne i losowe.
Kamera wymaga wyznaczenia parametrów wewnętrznych, np. ogniskowa, punkt główny oraz dystorsja obiektywu. Dla lidaru, radaru i enkoderów ważne są skala, przesunięcie, orientacja oraz charakterystyka szumu. Kalibracja zewnętrzna ustala wzajemne położenie urządzeń, czyli macierz transformacji między ich układami współrzędnych. Tak samo ważna jest synchronizacja znaczników czasu; opóźnienie kilku milisekund może powodować błędne odwzorowanie obiektów w czasie szybkiego ruchu. Proces pomiarowy powinien uwzględniać:
- kalibrację intrynsyczną kamer i czujników optycznych,
- transformacje między układami współrzędnych urządzeń,
- kompensację biasu, dryftu i nieliniowości pomiarów,
- ocenę niepewności oraz walidację na niezależnych danych.
Parametry wyznacza się zazwyczaj metodą najmniejszych kwadratów, optymalizacją nieliniową albo poprzez obserwację wzorca kalibracyjnego. W robotach mobilnych stosuje się także kalibrację online, która aktualizuje wybrane parametry w czasie pracy. Jest ona przydatna, gdy zmienia się temperatura, obciążenie konstrukcji lub sztywność mocowań. Błąd kalibracji zewnętrznej wpływa na dokładność lokalizacji, mapowania i planowania trajektorii.
Łączenie danych z kamer, lidarów i jednostek inercyjnych
Fuzja sensoryczna łączy pomiary o odmiennych częstotliwościach, rozdzielczościach i poziomach niepewności. Filtr Kalmana oraz jego odmiany estymują stan robota na podstawie modelu ruchu i kolejnych obserwacji.
Przy silnie nieliniowej dynamice stosuje się rozszerzony lub bezśladowy filtr Kalmana, a w systemach mapowania często optymalizację grafową. Czy kamera może zastąpić lidar? Nie, ponieważ dostarcza głównie informacji obrazowej, w czasie gdy lidar mierzy geometrię przestrzeni. Czy IMU działa samodzielnie? Krótkoterminowo tak, lecz jej błąd narasta w czasie wskutek całkowania przyspieszeń i prędkości kątowych. Jak ocenić jakość fuzji? Należy analizować reszty pomiarowe, kowariancję estymowanego stanu oraz błędy względem niezależnego systemu referencyjnego.
Fuzja nie usuwa błędnych danych wejściowych; może jedynie ograniczyć ich wpływ, jeśli model niepewności jest poprawny. Roboty ograniczają błędy czujników wywołane zakłóceniami poprzez dobranie rozwiązań sprzętowych, programowych i mechanizmów kontroli wiarygodności danych. Źródłem problemu może być pole elektromagnetyczne silników, zakłócenia radiowe, drgania konstrukcji, nagłe zmiany oświetlenia, kurz albo odbicia fali ultradźwiękowej. Pojedynczy odczyt nie jest więc traktowany jako bezwarunkowo prawdziwy.
Na poziomie sprzętowym stosuje się ekranowanie przewodów, właściwe uziemienie, filtry przeciwzakłóceniowe oraz separację zasilania układów pomiarowych od napędów. Czujniki montuje się także na elementach tłumiących wibracje, a ich obudowy zabezpiecza przed wilgocią i zabrudzeniami.
Takie działania ograniczają amplitudę zakłóceń, zanim sygnał trafi do kontrolera.
Filtrowanie i fuzja danych w ograniczaniu błędów czujników przez roboty
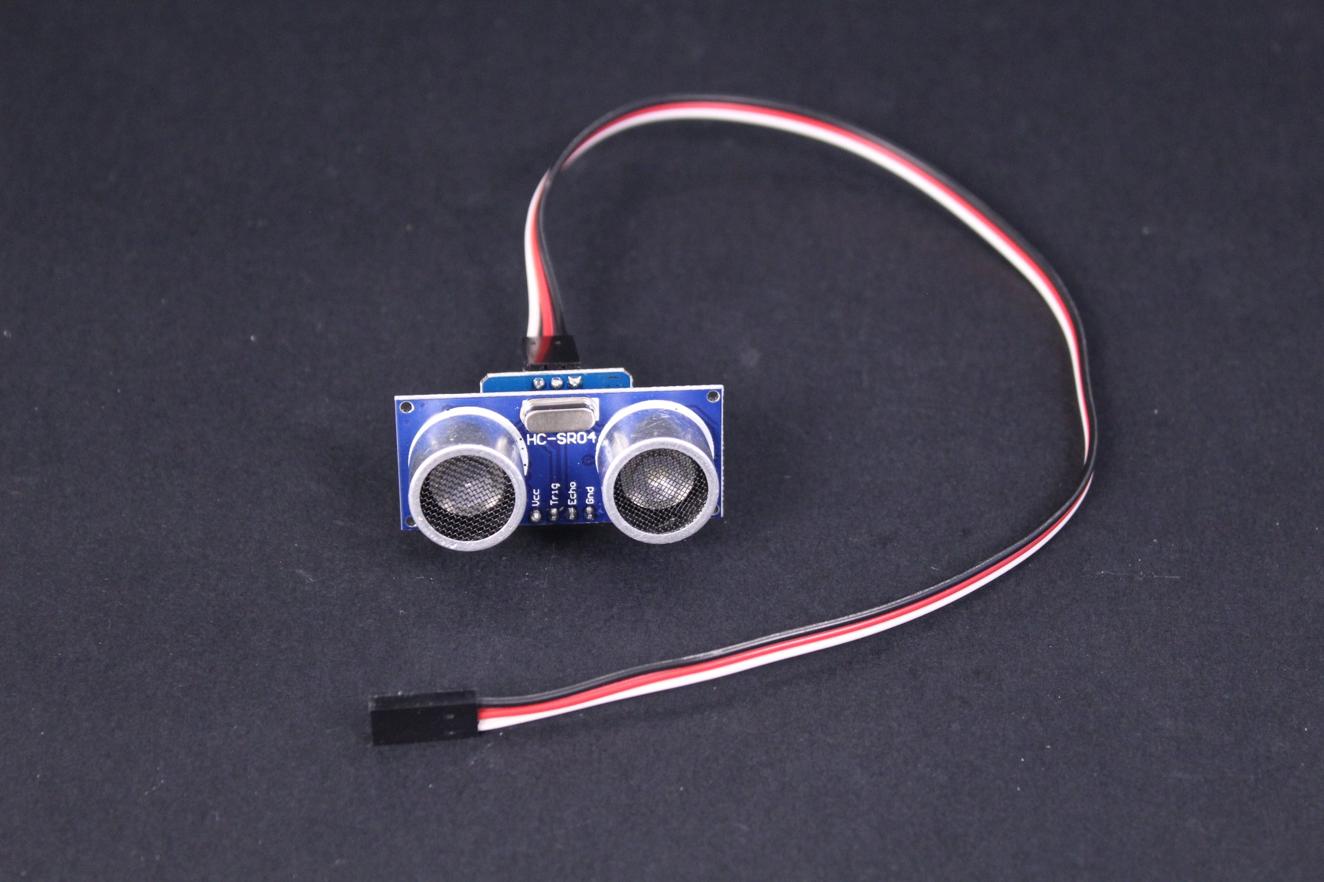
Najważniejszą metodą programową jest filtrowanie sygnału. Filtry dolnoprzepustowe usuwają szybkie, przypadkowe zmiany, jednak filtry medianowe dobrze radzą sobie z pojedynczymi impulsami, na przykład błędnym pomiarem odległości. W układach dynamicznych wykorzystuje się filtr Kalmana, który porównuje bieżący odczyt z modelem ruchu robota i przewiduje prawdopodobną wartość pomiaru. Robot nie opiera decyzji wyłącznie na jednym czujniku, lecz zestawia dane z wielu niezależnych źródeł. Kamera może zostać wsparta przez lidar, enkodery kół, czujniki inercyjne lub ultradźwiękowy pomiar odległości. Ten proces, nazywany fuzją sensorów, pozwala wykryć rozbieżność: jeśli lidar wskazuje przeszkodę, ale kamera i czujnik zbliżeniowy jej nie potwierdzają, system obniża zaufanie do konkretnego odczytu.
Algorytmy sprawdzają także ciągłość pomiarów, zakres wartości, szybkość zmian oraz zgodność z fizycznymi możliwościami maszyny. Za pomocą tego ograniczanie błędów czujników w robotach obejmuje ich tłumienie, identyfikowanie anomalii i zastępowanie podejrzanych danych estymacją.
Kiedy robot odrzuca odczyt jako niewiarygodny?
Kontroler może odrzucić pomiar, gdy przekracza ustalony zakres, różni się od pozostałych sensorów albo zmienia się szybciej, niż pozwala na to dynamika robota.
System zgłasza wtedy diagnostyczny kod błędu, przełącza się na zapasowy czujnik lub ogranicza prędkość i wykonuje bezpieczne zatrzymanie. Regularna kalibracja oraz testy w czasie pracy pomagają odróżnić zakłócenie chwilowe od trwałej awarii.